Z-Transformation Rechner & ROC

Z-Transformation & ROC-Rechner

Zweiseitige und einseitige Z-Transformation mit Konvergenzbereich (ROC) berechnen. Pole, Nullstellen, Stabilitätskriterien und inverse Z-Transformation in der komplexen Ebene analysieren.

Voreinstellungen

Signaleingabe & Formulierung

DSP-Modus (z⁻¹)
b0, b1, ...
a0, a1, ...

Bereichsvariablen & Parameter

48,000 Hz
Nyquist-Frequenz: 24.0 kHz
Messpunkt-Steuerung|z₀|=1.00, ∠45°
Messpunkt-Radius1.00
Messpunkt-Winkel45°
Systemverstärkung am Messpunkt0.280
Systemphase am Messpunkt-97.5°
ROC-Status am Messpunkt:Punkt liegt in der ROC (konvergent)
Abstand zum nächsten Pol: 0.713Abstand zur nächsten Nullstelle: 0.000
Systemstabilität
Stabil
Einheitskreis liegt im Konvergenzbereich (ROC): System ist BIBO-stabil
Konvergenzbereich (ROC)
|z| > 0.80
Kausal (|z| > r_max)
Singularitäten (Pole & Nullstellen)
1P / 0Z
Dominanter Polradius: 0.800
Einschwingzeit
18 Abtastwerte
0.38 ms

Interaktive z-Ebene (Argand-Diagramm)

Interaktive Z-Ebene: Pole (×) und Nullstellen (○) anklicken oder verschieben

Einheitskreis✕PoleNullstellenMesspunkt
Reelle AchseImaginäre Achsep1z₀
Skalierung: 1.0
Hinweis zur Rechengenauigkeit48000 Hz · Gleitkommapräzision
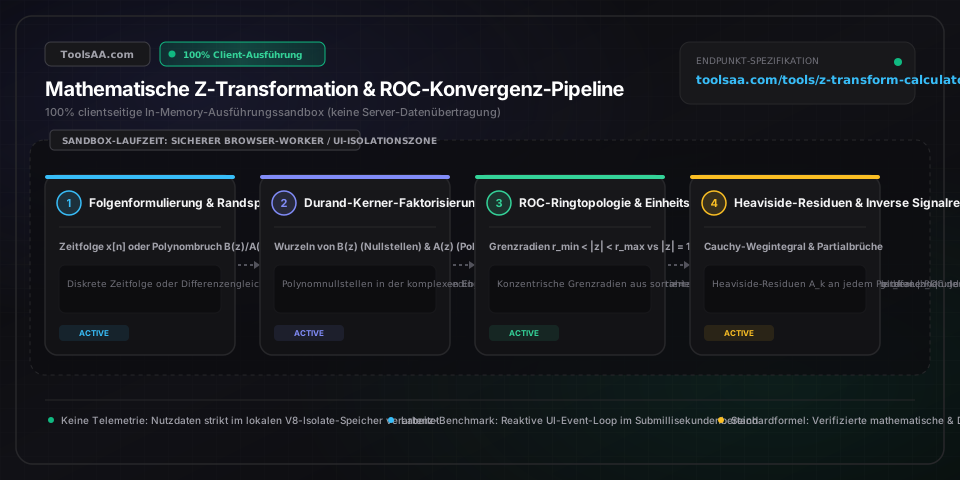
Technische Referenz & Architektur-Leitfaden

Z-Transformation & ROC-Rechner — Referenzhandbuch

Berechnen Sie bilaterale und einseitige Z-Transformationen inklusive Konvergenzbereich (ROC). Pol- und Nullstellen, BIBO-Stabilität sowie inverse Z-Transformationen interaktiv in der z-Ebene analysieren.

Z-Transformation & ROC-Rechner — Referenzhandbuch — Client-seitige In-Memory-Architektur und Datenfluss

Wichtige Parameter & Einstellungen

Diskrete Zeitvariable (n)Ganzzahliger Abtastindex (Samples)

Diskreter ganzzahliger Zeitindex für aufeinanderfolgende Abtastzeitpunkte. Werte n >= 0 beschreiben den kausalen rechtsseitigen Signalverlauf, während n < 0 die antikausale linksseitige Vorgeschichte abbildet.

Standard: n >= 0
Komplexe z-Ebenen-Variable (z)Komplexe Frequenzkoordinate (r * e^{j*omega})

Komplexe Frequenzvariable z = Re{z} + j*Im{z} = r * exp(j*omega). Der Betrag r = |z| bestimmt die exponentielle Dämpfung oder das Anwachsen, während der Winkel omega = arg(z) die normierte diskrete Kreisfrequenz in Radiant pro Abtastwert darstellt.

Standard: 1.0 * e^{j*0}
Konvergenzbereich-Radius (ROC)Radialer Betragsintervall-Grenzwert

Menge aller Punkte in der komplexen z-Ebene, für welche die unendliche Laurent-Reihe absolut konvergiert. Der Konvergenzbereich (ROC) wird strikt durch konzentrische Kreise durch Polstellen begrenzt und darf selbst keine Pole enthalten.

Standard: |z| > 0.8
Einheitskreisgrenze (|z| = 1)Kritischer Stabilitätsgrenzkreis

Geometrischer Ort aller Punkte mit dem komplexen Betrag r = 1. Dass der Einheitskreis vollständig im Konvergenzbereich liegt, ist die mathematisch notwendige und hinreichende Bedingung für BIBO-Stabilität sowie die Existenz der zeitdiskreten Fouriertransformation (DTFT).

Standard: |z| = 1.0
Polynom-Übertragungskoeffizienten (B(z), A(z))Reelle oder komplexe Koeffizientenfolge

Zähler-Vorwärtskoeffizienten b_k und Nenner-Rückkopplungskoeffizienten a_k. Die Wurzeln von B(z) definieren Übertragungsnullstellen; die Wurzeln von A(z) definieren die Systempole (Eigenresonanzen).

Standard: B=[1], A=[1, -0.8]

Profi-Tipps & Best Practices

Algebraische Vieldeutigkeit erfordert ROC-Angabe

Ein algebraischer Ausdruck wie X(z) = z / (z - a) definiert für sich allein niemals eine eindeutige Zeitfolge. Ist der Konvergenzbereich kausal (|z| > |a|), lautet die inverse Transformation x[n] = a^n * u[n]. Ist der Bereich antikausal (|z| < |a|), folgt x[n] = -a^n * u[-n-1]. Definieren Sie stets den Konvergenzbereich zusammen mit der Übertragungsfunktion.

Endliche FIR-Folgen besitzen triviale ROC-Grenzen

Für jede zeitdiskrete Folge endlicher Länge N entspricht der Konvergenzbereich der gesamten komplexen z-Ebene mit maximal zwei Ausnahmen: z = 0 entfällt bei positiven Zeitverzögerungen (kausale Anteile n > 0), und z = unendlich entfällt bei negativen Zeitvorgriffen (antikausale Anteile n < 0).

Pol-Nullstellen-Kürzung maskiert latente Instabilitäten

Teilen sich Pol und Nullstelle exakt dieselben komplexen Koordinaten, kürzt sich der Faktor formal aus der Übertragungsfunktion H(z) heraus. In realen digitalen Signalprozessoren bleiben die internen Zustandsvariablen dieses Pols jedoch unsteuerbar oder unbeobachtbar. Liegt der gekürzte Pol außerhalb des Einheitskreises (|p| >= 1), führt Rechenrauschen unweigerlich zu Registerüberläufen.

Mehrfache Pole erfordern Ableitungen im Residuenkalkül

Bei gebrochen-rationalen Funktionen mit mehrfachen Polen der Vielfachheit m bei p_k versagt die einfache Heaviside-Formel. Der Residuenkoeffizient für den Term 1/(z - p_k)^{m-r} erfordert die Auswertung der r-ten Ableitung: (1/r!) * d^r/dz^r [(z - p_k)^m * X(z) * z^{n-1}] ausgewertet an der Polstelle z = p_k.

Häufige Fehlerquellen & Fehlerbehebung

⚠️Inverse Z-Transformation liefert divergente, unphysikalische Impulsantworten

Überprüfen Sie, ob die angenommene Kausalität mit der Lage der Pole relativ zum Einheitskreis harmoniert. Besitzt ein Systempol den Betrag |p| > 1, erzwingt die Annahme eines kausalen Systems ein exponentielles Anwachsen a^n für n -> unendlich. Für ein stabiles System muss der Konvergenzbereich antikausal gewählt werden (|z| < |p|), was eine abklingende Impulsantwort für n -> -unendlich ergibt.

⚠️DTFT-Frequenzgang zeigt NaN-Werte oder unendliche Spitzen

Dies geschieht, wenn ein oder mehrere Systempole exakt auf dem Einheitskreis liegen (|p_k| = 1,0, z. B. bei ungedämpften Integratoren oder Resonatoren). Die Z-Transformationssumme konvergiert auf dem Einheitskreis nicht, sodass die klassische zeitdiskrete Fouriertransformation (DTFT) ohne Dirac-Impulse nicht existiert.

⚠️Diskrepanz zwischen DSP-Hardwarekoeffizienten und Lehrbuchformeln

Klassische Regelungssysteme nutzen positive Potenzen von z (Zeitschritt z*x[n] = x[n+1]), während DSP-Architekturen negative Potenzen z^{-1} verwenden (Verzögerungsglied z^{-1}*x[n] = x[n-1]). Stellen Sie den Modus im Rechner auf 'DSP-Format (negative Potenzen)' um, um den Leitkoeffizienten a0 = 1 zu normieren.

⚠️Zweiseitige Folge liefert leeren Konvergenzbereich

Bei einer bilateralen Folge aus x_kausal[n] mit Innenradius r_innen und x_anti[n] mit Außenradius r_aussen existiert eine gültige Gesamtfouriertransformierte genau dann, wenn r_innen < r_aussen gilt. Ist der kausale Pol betragsmäßig größer als der antikausale Pol, ist die ringförmige Schnittmenge leer und die zweiseitige Z-Transformation existiert nicht.

Häufig gestellte Fragen (FAQ)

Wie bestimmt man den Konvergenzbereich (ROC) anhand der Polstellen in der Z-Transformation?▼

Zur Bestimmung des Konvergenzbereichs (ROC) berechnen Sie die Beträge aller Systempole |p_k| und prüfen, ob die Folge rechtsseitig, linksseitig oder zweiseitig vorliegt. Da die Konvergenz nur vom Betrag r = |z| abhängt, bildet der Konvergenzbereich kreisförmige Ringe, die niemals Pole enthalten. Bei kausalen rechtsseitigen Signalen ist der Bereich die Außenfläche |z| > max|p_k|, bei antikausalen linksseitigen Signalen die Innenfläche |z| < min|p_k| und bei zweiseitigen Signalen ein Kreisring |p_i| < |z| < |p_{i+1}| zwischen benachbarten Polradien.

Was unterscheidet den kausalen vom antikausalen Konvergenzbereich (ROC)?▼

Ein kausaler Konvergenzbereich erstreckt sich vom äußersten Pol nach außen bis ins Unendliche (|z| > r_max), während ein antikausaler Konvergenzbereich vom innersten Pol nach innen zum Ursprung verläuft (|z| < r_min). In physikalischen Systemen beschreibt eine kausale Folge Echtzeitprozesse ohne Einfluss zukünftiger Eingänge (x[n] = 0 für n < 0), weshalb die Potenzreihe für große Beträge von z konvergiert. Eine antikausale Folge modelliert hingegen Zeitverläufe in die Vergangenheit (x[n] = 0 für n >= 0), sodass die Reihe nur nahe dem Koordinatenursprung konvergiert.

Wann ist ein zeitdiskretes System im Z-Bereich BIBO-stabil?▼

Ein lineares zeitinvariantes System (LTI-System) ist BIBO-stabil (Bounded-Input Bounded-Output), wenn und nur wenn sein Konvergenzbereich (ROC) den Einheitskreis (|z| = 1,0) vollständig umschließt. Bei kausalen Systemen setzt dies voraus, dass sämtliche Polstellen strikt innerhalb des offenen Einheitskreises liegen (|p_k| < 1,0), damit die Impulsantwort asymptotisch gegen null abklingt. Liegt ein Pol auf oder außerhalb des Einheitskreises (|p_k| >= 1,0), reagiert das System mit Dauerschwingungen oder exponentiellem Überlauf.

Wie berechnet man die inverse Z-Transformation mittels Partialbruchzerlegung?▼

Zur inversen Z-Transformation dividiert man die rationale Übertragungsfunktion zunächst durch z zu X(z)/z, berechnet die Heaviside-Residuen an jedem Pol p_k und multipliziert anschließend wieder mit z. Jeder Term erster Ordnung A_k * z / (z - p_k) transformiert sich zu A_k * (p_k)^n * u[n], sofern der Pol im kausalen Konvergenzbereich liegt (|z| > |p_k|), oder zu -A_k * (p_k)^n * u[-n-1], falls er außerhalb eines antikausalen Bereichs liegt (|z| < |p_k|). Bei Mehrfachpolen der Ordnung m werden die Zählerkoeffizienten über höhere Ableitungen bestimmt.

Warum existiert die DTFT nicht, wenn der Einheitskreis außerhalb des Konvergenzbereichs liegt?▼

Die zeitdiskrete Fouriertransformation (DTFT) entspricht der exakten Auswertung der Z-Transformation direkt auf dem Einheitskreis (z = e^{j*omega}). Dies setzt zwingend voraus, dass der Einheitskreis innerhalb des Konvergenzbereichs liegt. Schließt der Konvergenzbereich |z| = 1,0 aus, divergiert die unendliche Summe über das Signal mit komplexen Schwingungen – das Zeitsignal wächst zu stark an, als dass ein Fourier-Spektrum ohne verallgemeinerte Dirac-Distributionen existieren könnte.

Verwandte Tools & Hilfsprogramme

Alle Tools →