Calculadora de Transformada Z & ROC

Calculadora Transformada Z & ROC

Calcula transformadas Z bilaterales y unilaterales con ROC. Obtén polos, ceros, condiciones de estabilidad y antitransformadas con gráficos interactivos en el plano complejo.

Ejemplos predefinidos

Formulación de entrada

Modo DSP (z⁻¹)
b0, b1, ...
a0, a1, ...

Variables del dominio

48,000 Hz
Frecuencia de Nyquist: 24.0 kHz
Controles de la sonda|z₀|=1.00, ∠45°
Radio de la sonda1.00
Ángulo de la sonda45°
Ganancia del sistema en la sonda0.280
Fase del sistema en la sonda-97.5°
Estado de la sonda en ROC:Interior ROC (Convergente)
Distancia al polo más cercano: 0.713Distancia al cero más cercano: 0.000
Estabilidad
Estable
La circunferencia unidad (|z| = 1) está dentro de la ROC: sistema estable BIBO.
Región ROC
|z| > 0.80
Exterior (|z| > r_máx)
Polos y ceros
1P / 0Z
Radio dominante: 0.800
Tiempo de establecimiento
18 muestras
0.38 ms

Diagrama interactivo de Argand

Haz clic o arrastra sobre el plano de Argand para inspeccionar polos y ceros.

Círculo unitario✕PolosCerosSonda
Eje realEje imaginariop1z₀
Escala: 1.0
Aviso de precisión48000 Hz · Precisión de coma flotante
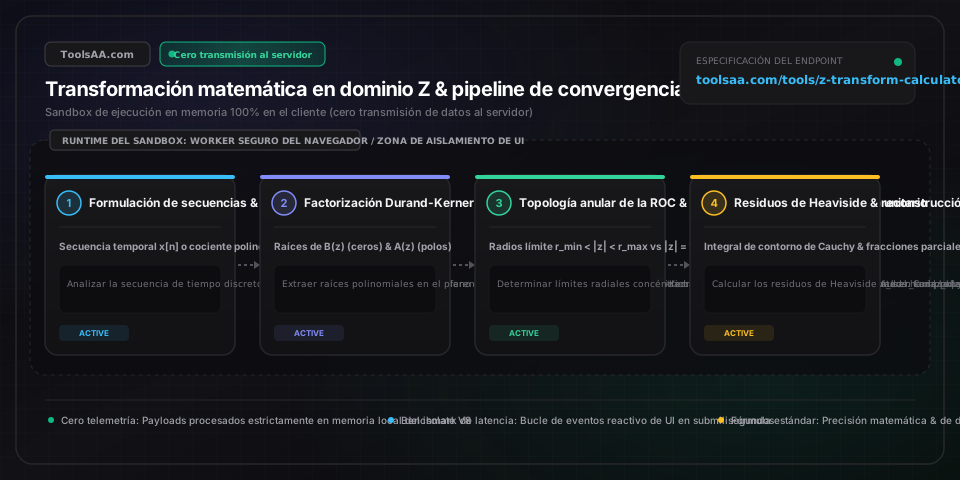
Referencia técnica y guía de arquitectura

Calculadora de Transformada Z & ROC — Guía de referencia

Calcula transformadas Z bilaterales y unilaterales con ROC. Obtén polos, ceros, condiciones de estabilidad y la transformada inversa con gráficos del plano complejo.

Calculadora de Transformada Z & ROC — Guía de referencia — Arquitectura en memoria del lado del cliente y flujo de datos

Parámetros clave y controles

Variable de tiempo discreto (n)Índice entero en unidades de muestra

Índice temporal discreto que representa los instantes de muestreo. Los valores n >= 0 definen el dominio causal derecho, mientras que n < 0 representa el historial anticausal izquierdo.

Por defecto: n >= 0
Variable del plano complejo Z (z)Coordenada de frecuencia compleja (r * e^{j*omega})

Variable de frecuencia compleja z = Re{z} + j*Im{z} = r * exp(j*omega). El módulo r = |z| determina la atenuación o amplificación exponencial, mientras que el ángulo omega = arg(z) representa la frecuencia radial discreta normalizada en radianes por muestra.

Por defecto: 1.0 * e^{j*0}
Radio de la región de convergencia (ROC)Intervalo límite radial en unidades de magnitud

Conjunto de puntos en el plano complejo z donde la serie de potencias infinita converge absolutamente. La ROC está delimitada estrictamente por circunferencias concéntricas que pasan por los polos del sistema y no puede contener ningún polo.

Por defecto: |z| > 0.8
Límite del círculo unitario (|z| = 1)Circunferencia de umbral crítico de estabilidad

Lugar geométrico donde el módulo complejo r = 1. Que la ROC encierre el círculo unitario constituye la condición matemática necesaria y suficiente para la estabilidad BIBO (entrada acotada, salida acotada) y la convergencia de la DTFT.

Por defecto: |z| = 1.0
Coeficientes de transferencia polinomial (B(z), A(z))Secuencia de coeficientes reales o complejos

Ponderaciones directas b_k del numerador y coeficientes de realimentación autorregresiva a_k del denominador. Las raíces de B(z) definen los ceros de transmisión; las raíces de A(z) determinan los polos resonantes naturales.

Por defecto: B=[1], A=[1, -0.8]

Consejos profesionales y mejores prácticas

La ambigüedad de la fórmula algebraica exige especificar la ROC

Una expresión algebraica como X(z) = z / (z - a) nunca define por sí sola una única secuencia en el dominio temporal. Si la ROC es causal (|z| > |a|), la transformada inversa es x[n] = a^n * u[n]. Si la ROC es anticausal (|z| < |a|), la inversa resulta x[n] = -a^n * u[-n-1]. Define siempre la condición de frontera junto con la expresión algebraica.

Las secuencias FIR de duración finita presentan límites de ROC triviales

Para cualquier secuencia discreta de longitud finita de N muestras, la ROC abarca la totalidad del plano z con dos posibles excepciones singulares: z = 0 queda excluido si la secuencia contiene retardos temporales (coeficientes causales n > 0), y z = infinito se excluye si incluye adelantos temporales (coeficientes anticausales n < 0).

La cancelación polo-cero puede enmascarar inestabilidades latentes

Si un polo y un cero comparten coordenadas complejas idénticas, la simplificación algebraica elimina el factor de la función de transferencia H(z). Sin embargo, en filtros digitales reales, las variables de estado internas asociadas a dicho polo se vuelven inobservables o incontrolables. Si ese polo cancelado se ubica fuera del círculo unitario (|p| >= 1), el ruido de cuantificación desbordará los registros internos.

Los polos múltiples requieren expansión por derivadas en residuos de Heaviside

Al calcular la inversa de funciones racionales con raíces de multiplicidad m en el polo p_k, las fórmulas habituales de residuos simples resultan insuficientes. El coeficiente del residuo para el término 1/(z - p_k)^{m-r} requiere calcular la derivada de orden r: (1/r!) * d^r/dz^r [(z - p_k)^m * X(z) * z^{n-1}] evaluada en z = p_k.

Problemas comunes y soluciones

⚠️La transformada Z inversa arroja valores divergentes y no físicos en la respuesta al impulso

Comprueba si la causalidad asumida concuerda con la posición real de los polos respecto al círculo unitario. Si un polo del sistema posee un módulo |p| > 1, forzar una interpretación causal genera una respuesta divergente a^n para n -> inf. Para mantener la estabilidad, la ROC debe configurarse como anticausal (|z| < |p|), lo que garantiza una respuesta decreciente para n -> -inf.

⚠️La gráfica de respuesta en frecuencia DTFT muestra valores NaN o picos infinitos

Este error surge cuando uno o varios polos del sistema se sitúan exactamente sobre el círculo unitario (|p_k| = 1.0, por ejemplo en integradores discretos puros o en osciladores no amortiguados). La sumatoria de la transformada Z no converge sobre el círculo unitario, por lo que la transformada de Fourier de tiempo discreto (DTFT) clásica no existe sin incorporar impulsos delta de Dirac.

⚠️Discrepancia entre los coeficientes del hardware DSP y las fórmulas de los libros de texto

Las ecuaciones de control teórico suelen estructurar los polinomios en potencias positivas de z (avance temporal z*x[n] = x[n+1]), mientras que las arquitecturas de procesadores DSP aplican potencias negativas z^{-1} (retardo unitario z^{-1}*x[n] = x[n-1]). Cambia el selector de régimen de la herramienta a 'Potencias negativas DSP' para normalizar el término independiente del denominador a0 = 1.

⚠️La secuencia bilateral genera una región de convergencia vacía

En una secuencia bilateral compuesta por x_causal[n] con radio interno r_inner y x_anti[n] con radio externo r_outer, la transformada global existe únicamente si r_inner < r_outer. Si el polo causal posee un módulo superior al del polo anticausal, la intersección anular queda vacía y la transformada Z bilateral total no existe.

Preguntas frecuentes (FAQ)

¿Cómo se determina la región de convergencia (ROC) a partir de los polos en la transformada Z?▼

Para calcular la región de convergencia (ROC), halla la magnitud radial de todos los polos del sistema |p_k| e identifica si la secuencia es derecha, izquierda o bilateral. Puesto que la convergencia depende exclusivamente del módulo r = |z|, la ROC adopta la forma de coronas circulares concéntricas que jamás contienen polos. En secuencias causales (derechas), la ROC corresponde al disco exterior |z| > max|p_k|; en secuencias anticausales (izquierdas), al disco interior |z| < min|p_k|; y en secuencias bilaterales, a la franja anular |p_i| < |z| < |p_{i+1}| delimitada por polos contiguos.

¿Cuál es la diferencia entre la ROC de una transformada Z causal y una anticausal?▼

Una ROC causal se proyecta desde el polo más externo hacia el infinito (|z| > r_max), mientras que una ROC anticausal se orienta desde el polo más interno hacia el origen (|z| < r_min). En sistemas físicos reales, una secuencia causal modela procesos en tiempo real donde las entradas futuras no alteran las salidas actuales (x[n] = 0 para n < 0), asegurando la convergencia de la serie para valores de z suficientemente grandes. Por el contrario, una secuencia anticausal representa registros históricos hacia el pasado (x[n] = 0 para n >= 0), convergiendo únicamente en las proximidades del origen complejo.

¿Cuándo se considera que un sistema de tiempo discreto es BIBO estable en el plano Z?▼

Un sistema lineal e invariante en el tiempo (LTI) en tiempo discreto es BIBO estable (estabilidad de entrada acotada, salida acotada) si y solo si su región de convergencia contiene estrictamente al círculo unitario (|z| = 1.0). En sistemas causales, esta exigencia geométrica requiere que la totalidad de los polos se sitúe dentro del disco unitario abierto (|p_k| < 1.0), lo que garantiza que la respuesta al impulso tienda asintóticamente a cero. La presencia de polos sobre o fuera del círculo unitario (|p_k| >= 1.0) deriva en oscilaciones permanentes o salidas divergentes.

¿Cómo se calcula la transformada Z inversa mediante fracciones simples?▼

Para determinar la transformada Z inversa por descomposición en fracciones simples, divide la función de transferencia racional por z para obtener X(z)/z, calcula los residuos de Heaviside en cada polo p_k y vuelve a multiplicar la expresión por z antes de asociar los términos con tablas transformadas estándar. Cada término simple A_k * z / (z - p_k) genera A_k * (p_k)^n * u[n] si el polo pertenece a una ROC causal (|z| > |p_k|), o -A_k * (p_k)^n * u[-n-1] si el polo se halla fuera de una ROC anticausal (|z| < |p_k|). En presencia de raíces múltiples de multiplicidad m, se aplican derivadas sucesivas para despejar los coeficientes de orden superior.

¿Por qué no existe la transformada de Fourier de tiempo discreto si el círculo unitario queda fuera de la ROC?▼

La transformada de Fourier de tiempo discreto (DTFT) no existe porque equivale a la evaluación directa de la transformada Z sobre el círculo unitario (z = e^{j*omega}), lo cual exige imperativamente que este círculo quede contenido dentro de la región de convergencia. Cuando la ROC excluye |z| = 1.0, la sumatoria infinita de la señal modulada por exponenciales complejas diverge, indicando que la secuencia temporal crece con demasiada rapidez para admitir una representación espectral de Fourier clásica sin recurrir a distribuciones generalizadas de delta de Dirac.

Herramientas y utilidades relacionadas

Todas las herramientas →