Ermittelt den minimal erforderlichen Polynomgrad für die vorgegebene Fehlertoleranz.
Verschiebt das Entwicklungszentrum x₀ zur optimalen Konvergenz im Auswertungsbereich.
Wissenschaftlicher Hinweis
Taylor-Entwicklungen und Maclaurin-Polynome berechnen mit schrittweisen Ableitungen, Lagrange-Restglied, Konvergenzradius und interaktiven Funktionsgraphen.
Ermittelt den minimal erforderlichen Polynomgrad für die vorgegebene Fehlertoleranz.
Verschiebt das Entwicklungszentrum x₀ zur optimalen Konvergenz im Auswertungsbereich.
Wissenschaftlicher Hinweis
Taylorreihen-Entwicklungen und Maclaurin-Polynome berechnen mit Schritt-für-Schritt-Ableitungen, Lagrange-Restgliedabschätzung, Konvergenzradius und interaktiven Funktionsgraphen.
Muss in einer offenen Umgebung, die sowohl den Entwicklungspunkt a als auch die Auswertungsstelle x umfasst, unendlich oft differenzierbar (glatt) sein. Funktionen mit Verzweigungsschnitten, Sprungstellen oder nicht-differenzierbaren Knicken bei oder zwischen a und x machen eine Taylorreihen-Entwicklung ungültig.
Der fundamentale Bezugspunkt, an dem die Ableitungswerte f^{(k)}(a) berechnet werden. Die Wahl von a = 0 definiert eine Maclaurin-Reihe; liegt a näher an der Auswertungsstelle x, minimiert dies den Abstandsterm |x - a| und beschleunigt die Konvergenz des Polynoms erheblich.
Höchste Potenz in der Partialsumme. Für numerische Stabilität eignen sich in der Praxis meist die Ordnungen 1 bis 16; höhere Ordnungen können zu einem Fakultätsüberlauf über die doppelte Genauigkeit nach IEEE 754 hinaus oder zu drastischer Auslöschung bei Gleitkommasubtraktionen führen.
Die exakte Stelle, an der das berechnete Polynom P_n(x) numerisch mit dem tatsächlichen Funktionswert f(x) verglichen wird, um den absoluten Fehler, das relative Residuum und die Einhaltung der Lagrange-Restgliedschranke zu ermitteln.
Maximal zulässige Fehlerschranke für die inverse Gradberechnung. Der Algorithmus erhöht die Ordnung n iterativ, bis die theoretische Obergrenze des Lagrange-Restglieds |R_n(x)| strikt unter diesen positiven Schwellenwert fällt.
Selbst wenn eine Funktion auf der gesamten reellen Achse vollkommen glatt ist, kann ihre Taylorreihe aufgrund von Polstellen in der komplexen Zahlenebene einen endlichen Konvergenzradius R besitzen. Beispielsweise ist f(x) = 1 / (1 + x^2) für alle reellen x glatt, dennoch divergiert ihre Maclaurin-Reihe für |x| >= 1, da bei x = +-i komplexe Polstellen im Abstand 1 zum Ursprung liegen.
Wird eine alternierende Taylorreihe ausgewertet, deren Glieder betragsmäßig monoton gegen null fallen (wie bei Maclaurin-Entwicklungen von sin(x) oder cos(x) auf kleinen Intervallen), ist der absolute Abbruchfehler bei Glied n stets kleiner als der Betrag des unmittelbar folgenden Nicht-Null-Glieds |a_{n+1}|. Dadurch entfällt die aufwendige Bestimmung des Supremums von f^{(n+1)}(xi).
Die Auswertung von Polynomen höheren Grades in der Standard-Summenform sum c_k*(x - a)^k kann zu massiver numerischer Auslöschung führen, wenn alternierende Summanden zu riesigen Zwischenwerten anwachsen, bevor sie subtrahiert werden. Werten Sie approximierte Polynome stets über das Horner-Schema oder faktorisierte Zentrierung aus, um die 53-Bit-Gleitkommapräzision nach IEEE 754 zu wahren.
Statt den Polynomgrad von n = 5 auf n = 15 zu erhöhen, um einen weiter entfernten Punkt x zu approximieren, liefert das Verschieben des Entwicklungspunkts a auf einen nahegelegenen Standardwert (z. B. die Entwicklung von sin(x) bei pi/3 statt bei 0) bereits mit einem Polynom 2. oder 3. Grades eine weitaus höhere numerische Genauigkeit.
Fakultäten wachsen extrem schnell: 14! = 87.178.291.200 und 171! übersteigt das IEEE-754-Limit von 1,797e+308. Berechnen Sie Terme ab Grad 12 rekursiv über die Quotientenbeziehung term_{k} = term_{k-1} * (x - a) / k, um einen Überlauf einzelner Fakultäten im Nenner zu verhindern.
Prüfen Sie, ob die Auswertungsstelle x echt innerhalb des offenen Konvergenzintervalls (a - R, a + R) liegt. Gilt |x - a| >= R, divergiert die Taylorreihe prinzipiell, wodurch höhere Polynomgrade unkontrolliert oszillieren und sich vom tatsächlichen Funktionswert entfernen.
Gerade und ungerade symmetrische Funktionen besitzen am Ursprung verschwindende Ableitungen. So enthält das Maclaurin-Polynom 5. Grades für sin(x) nur Glieder der Grade 1, 3 und 5, während die Koeffizienten für die Grade 0, 2 und 4 gleich 0 sind. Achten Sie darauf, den maximalen Polynomgrad n und nicht die reine Anzahl der Nicht-Null-Summanden einzugeben.
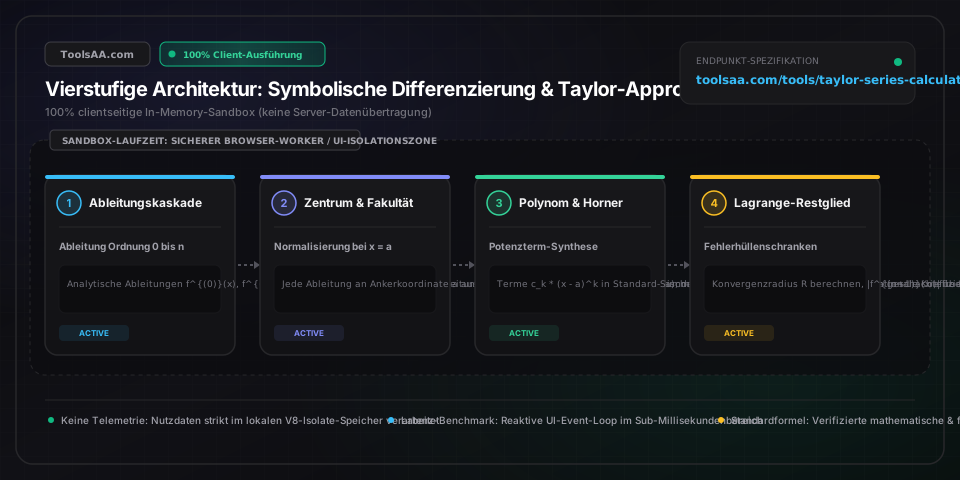
Um die Taylorreihe der Ordnung n für eine glatte Funktion f(x) um den Entwicklungspunkt a zu berechnen, nutzt man die Formel P_n(x) = f(a) + f'(a)(x - a) + [f''(a)/2!](x - a)^2 + ... + [f^{(n)}(a)/n!](x - a)^n. Bilden Sie zunächst die symbolischen Ableitungen bis zur Ordnung n, setzen Sie x = a in jede Ableitung ein, um die konstanten Funktionswerte zu erhalten, dividieren Sie jeden Wert durch die jeweilige Fakultät k! und multiplizieren Sie ihn mit der Potenz (x - a)^k.
Eine Maclaurin-Reihe ist ein Spezialfall der Taylorreihe, bei dem der Entwicklungspunkt im Nullpunkt liegt (a = 0). Während eine allgemeine Taylorreihe eine Funktion um eine beliebige reelle Koordinate a anhand von Potenzen von (x - a) entwickelt, erfolgt die Maclaurin-Entwicklung ausschließlich um den Ursprung mit Potenzen von x, wodurch sich die Formel zu sum_{k=0}^n [f^{(k)}(0)/k!] * x^k vereinfacht.
Die Formel für die Lagrange-Restgliedschranke lautet |R_n(x)| <= [M / (n+1)!] * |x - a|^{n+1}, wobei M das Maximum des Betrags der (n+1)-ten Ableitung |f^{(n+1)}(xi)| auf dem abgeschlossenen Intervall zwischen dem Entwicklungspunkt a und der Auswertungsstelle x darstellt. Mit dieser oberen Schranke M bestimmen Sie den maximalen theoretischen Approximationsfehler zwischen dem Polynom P_n(x) und der exakten Funktion f(x).
Ein Taylorpolynom divergiert, wenn die Auswertungsstelle x außerhalb des Konvergenzradius R der Reihe liegt, der durch den Abstand des Entwicklungspunkts a zur nächsten Singularität in der komplexen Ebene bestimmt wird. Außerhalb dieses Radius (|x - a| > R) wachsen Terme höherer Ordnung unbeschränkt an, anstatt gegen null zu konvergieren, wodurch die polynomielle Approximation trotz Stetigkeit auf der reellen Achse ungültig wird.
Interaktiver Ruhestrom-Rechner (mA-Verlust & Entladezeit) mit clientseitiger Echtzeitanalyse und Visualisierung.
Interaktiver Rechner für lineare Regression (Methode der kleinsten Quadrate & Bestimmtheitsmaß R²) mit clientseitiger Echtzeitanalyse und grafischer Visualisierung im Browser.
Sichere Eisdicke und Tragfähigkeit für Eisfischen, Schneemobile und Fahrzeuge nach der Gold-Formel anhand von Klareis- und Weißeis-Anteilen berechnen.
Berechnung von Kabelzugkraft, Flankendruck (SWBP) und Klemmverhältnis über mehrere Rohrbögen mit automatischem Vorwärts- und Rückwärts-Zugvergleich.
Zentrifugen-RCF in RPM oder g-Kraft in U/min über den Rotorradius präzise umrechnen. Inklusive r_min/r_max-Gradientenprofil, k-Faktor-Pelletierungszeit und Nomogramm.
Interaktiver Rechner für den Kalorienbedarf in der Stillzeit & Milch-TDEE mit clientseitiger Echtzeit-Analyse und Datenvisualisierung.