Steps pro mm & E-Steps Rechner

3D-Druck & CNC Kalibrierung•Rundungsabweichung

Steps pro mm & E-Steps Rechner

Berechnen Sie theoretische und gemessene Steps/mm, Steps/Zoll oder die Klipper Rotation Distance für 3D-Drucker und CNC-Fräsen. Präzise Kalibrierung für GT2-Zahnriemen, T8-Gewindespindeln, Kugelgewindetriebe und Getriebe-Extruder.

Voreinstellungen

Kinematik

GT2-Zahnriemen (2 mm Teilung, meist 16 oder 20 Zähne)
Übliche GT2-Riemenscheiben besitzen 16 oder 20 Zähne
1:1 (1:1)
Zähnezahl Motorritzel
Zähnezahl Abtriebsrad
150 mm/s
5 mm/s (Extrusion)150 mm/s (Standard Print)500 mm/s (Rapid Travel)

Kalibrierung

Diagnosestatus
Marlin-Befehl M92: Steps/mm setzen (z. B. M92 E415.00) und mit M500 speichern
G-Code-Befehl G1 E100 F100 (100 mm Filament bei 100 mm/min Vorschub)
Messschieber-Ablesung: Gemessene Distanz oder verbleibende Filamentlänge
Schritte pro mm
80.00
Theoretischer Exaktwert
Klipper rotation_distance
40.0000
Vorschub pro Umdrehung
Auflösung
12.50μm
Regelgewinde / Feingewinde
Schrittfrequenz
12.0kHz
Sicher
Schematische Darstellung der Antriebsmechanik40.00 mm / rev
X Axis Carriage20T Pulley (2mm Pitch)Linear Advance: 40.00 mm / turn
Mikroschritte pro Umdrehung3200 Mikroschritte pro Umdrehung
Verfahrweg pro Umdrehung40.000 mm
Getriebefaktor1.000x
Positionsauflösung12.500 μm
Mikroschritte / Umdrehung

3,200 Mikroschritte

Verfahrweg / Umdrehung

40.000 mm / turn

Theoretische Auflösung

12.500 µm pro Mikroschritt

Clientseitige Verarbeitung

Hochleistungsberechnung, die vollständig im lokalen Browserspeicher ausgeführt wird.

Kein Server-Upload

Alle Daten verbleiben strikt lokal ohne jede externe Serverkommunikation.

Produktionsreifer Export

Saubere, optimierte Ausgabeformate für den sofortigen Praxiseinsatz.

Alle Rechte vorbehalten.
Technische Referenz & Architektur-Leitfaden

Steps per mm Rechner & E-Steps Guide

Berechnen Sie theoretische und gemessene Steps/mm, Steps per Inch oder die Klipper-Rotation-Distance für 3D-Drucker und CNC-Fräsen. Präzise Kalibrierung für GT2-Riemen, T8-Trapezgewindespindeln, Kugelumlaufspindeln und Extruder-E-Steps.

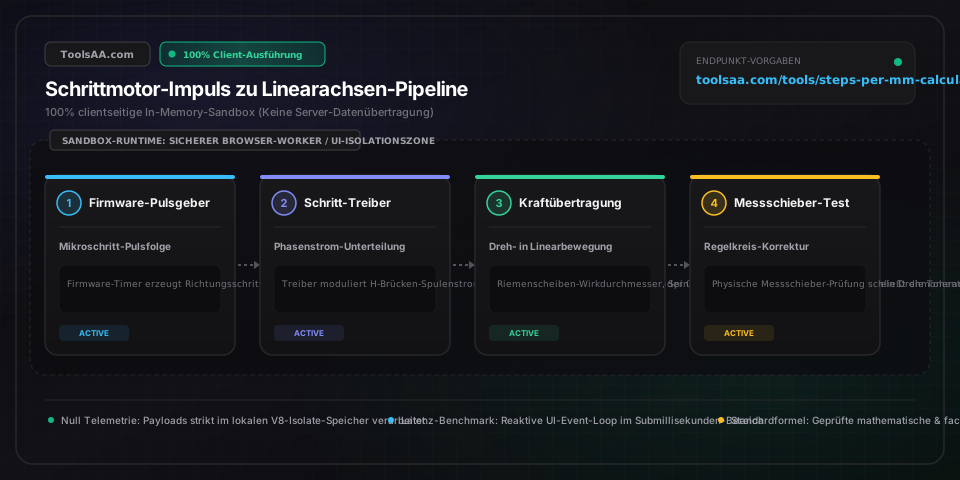
Steps per mm Rechner & E-Steps Guide — Client-seitige In-Memory-Architektur und Datenfluss

Wichtige Parameter & Einstellungen

Schrittwinkel des Motors (Theta)Mechanische Grad (°)

Definiert die physische Rotor-Rastauflösung: 1,8° entspricht 200 Vollschritten pro Umdrehung; 0,9° liefert 400 Vollschritte pro Umdrehung für eine verdoppelte native Positionsauflösung.

Standard: 1,8° (200 Vollschritte)
Mikroschritt-Faktor (uStep)Sinus-/Kosinus-Strominterpolation

Elektronische Unterteilung der Vollschritte durch den Schrittmotortreiber (A4988, DRV8825, TMC2209). 1/16 ist der Industriestandard mit optimaler Balance aus akustischer Geräuschdämpfung und Drehmomenterhalt.

Standard: 16 (1/16)
Zähnezahl der Riemenscheibe (Z)Ganzzahliger Zahnindex

Bestimmt bei Riemenachsen direkt den linearen Verfahrweg pro Umdrehung. Eine GT2-Riemenscheibe mit 20 Zähnen bewegt die Achse um 40 mm/Umdrehung (80 Steps/mm bei 1/16); mit 16 Zähnen um 32 mm/Umdrehung (100 Steps/mm bei 1/16).

Standard: 20 Zähne
Spindelsteigung vs. Teilung (Lead vs. Pitch)Lineare Abmessung (mm)

Steigung (Lead) = Teilung (Pitch) * Gangzahl. Bei einer klassischen T8x8-Spindel beträgt die Teilung 2,0 mm bei 4 unabhängigen Gängen, was 8,0 mm Hub pro Umdrehung ergibt (400 Steps/mm). Eine Verwechslung von Steigung und Teilung führt zu 400 % Skalierungsfehlern auf der Z-Achse.

Standard: 8,0 mm Steigung (2 mm Teilung x 4 Gänge)
Effektiver Durchmesser des Extruder-FörderradsEffektiver Wirkradius (mm)

Der wirksame Eingriffsdurchmesser, an dem die gehärteten Stahlzähne des Förderrads in den Filamentstrang greifen. Liegt typischerweise zwischen 5,5 mm (Kompaktextruder) und 7,5 mm (Standard-Dual-Drive-Getriebe).

Standard: 7,3 mm
KalibrierungsverhältnisEinheitenloser Korrekturfaktor

Empirischer Korrekturfaktor aus Soll-Verfahrweg dividiert durch den mit dem Messschieber ermittelten Ist-Verfahrweg: Neue_Steps = Alte_Steps * (Soll_Weg / Ist_Weg).

Standard: 1,0000

Profi-Tipps & Best Practices

Extruder-E-Steps niemals mit Gegendruck des Hotends kalibrieren

Wird der Extruder durch eine heiße Düse kalibriert, vermischen sich mechanische Motorschritte mit thermischer Düsenviskosität, Schmelzdruck und Zahnschlupf. Lösen Sie stets den PTFE-Bowdenschlauch oder demontieren Sie die Düse und messen Sie den Filamenttransport im Freilauf an der Umgebungsluft, um rein mechanische Steps/mm zu ermitteln. Die Feinabstimmung der Maßhaltigkeit erfolgt separat über den Fluss (Flow-Rate bzw. Extrusionsmultiplikator im Slicer).

Klippers Rotation Distance verhält sich umgekehrt proportional zu Steps/mm

Marlin-Steps/mm definieren, wie viele elektrische Steuerimpulse 1 mm Verfahrweg entsprechen. Klippers 'rotation_distance' gibt dagegen an, wie viele Millimeter sich die mechanische Achse bei einer vollen 360°-Motorumdrehung vorwärtsbewegt. Die direkte Umrechnungsformel lautet: rotation_distance = (Vollschritte_pro_Umdrehung * Mikroschritte) / (Steps_per_mm). Beachten Sie, dass sich Klippers rotation_distance bei einer Änderung des Mikroschrittings nicht ändert!

Die Spindelfalle: T8x2 vs. T8x4 vs. T8x8 Trapezgewinde

Trapezgewindespindeln mit 8 mm Durchmesser sehen äußerlich identisch aus. Betrachten Sie die Stirnseite der Spindel und zählen Sie die Rilleneinläufe der Gewindegänge: 1 Gang = T8x2 (2 mm Steigung, 1600 Steps/mm bei 1/16); 2 Gänge = T8x4 (4 mm Steigung, 800 Steps/mm); 4 Gänge = T8x8 (8 mm Steigung, 400 Steps/mm). Werden 400 Steps/mm auf einer T8x2-Spindel konfiguriert, erreichen Druckteile exakt nur 25 % ihrer Soll-Höhe.

Der Irrglaube um 1/256-Mikroschritte: Haltemoment-Verlust und Takt-Engpässe

Treiber auf 1/256-Mikroschritte zu konfigurieren steigert die reale Druckpräzision keineswegs: Das inkrementelle Haltemoment zwischen benachbarten Mikroschritten bricht auf unter 0,78 % des Spitzenmoments ein, wodurch der Rotor ohnehin in die nächstgelegene magnetische Vollschritt-Rastung rutscht. Zudem überfordert 1/256 bei 200 mm/s Verfahrgeschwindigkeit leicht den Mikrocontroller-Takt (>250 kHz Impulsrate). Verwenden Sie stattdessen 1/16-Schritte mit treiberinterner 256-Interpolation (TMC StealthChop).

Häufige Fehlerquellen & Fehlerbehebung

⚠️Extruder knackt, verliert Schritte oder fördert zu wenig Filament bei der Kalibrierung

Prüfen Sie, ob die Hotend-Temperatur für die gewählte Extrusionsgeschwindigkeit ausreicht (beim Test maximal 5 mm/s bzw. 300 mm/min anfordern). Kontrollieren Sie die VREF-Spannung des Motortreibers für ausreichendes Drehmoment, untersuchen Sie den Spannarm (Idler) auf Haarrisse und reinigen Sie die Förderräder von abgeriebenen Kunststoffspänen.

⚠️Gedruckter Kalibrierungswürfel auf der Z-Achse ist exakt doppelt oder halb so hoch wie das CAD-Modell

Dies ist ein klassischer Konfigurationsfehler bei der Gangzahl der Gewindespindel (z. B. T8x4 statt T8x8) oder den Jumpern des Mikroschrittings (1/8 statt 1/16). Prüfen Sie, ob im EEPROM der Firmware 400 oder 800 Steps/mm hinterlegt sind. Korrigieren Sie den Wert mit 'M92 Z[Korrekturwert]' und speichern Sie dauerhaft mit 'M500'.

⚠️Achse blockiert, kreischt oder verliert Schritte bei Verfahrgeschwindigkeiten über 150 mm/s

Überprüfen Sie die maximale Schrittpuls-Frequenz Ihres Mikrocontrollers. 8-Bit-Boards (wie ATmega2560) stoßen bei 40 kHz an ihre Grenze – das erlaubt bei einer 80-Steps/mm-Riemenachse 500 mm/s, limitiert eine Spindel mit 1600 Steps/mm jedoch auf nur 25 mm/s. Reduzieren Sie das Mikroschritt-Setting von 1/32 auf 1/16 oder drosseln Sie die maximale Feedrate in der Firmware.

⚠️Druckkopf bewegt sich unter Klipper nach Übernahme der Marlin-Steps/mm kaum noch

Klipper verwendet in der 'printer.cfg' keine Steps/mm. Betrugen die Marlin-Steps 400 bei 16 Mikroschritten und einem 1,8°-Motor, lautet die Klipper 'rotation_distance': (200 * 16) / 400 = 8,0. Trägt man fälschlicherweise '400' als rotation_distance ein, führt dies zu mikroskopischen, kaum sichtbaren Verfahrwegen.

Häufig gestellte Fragen (FAQ)

Wie lautet die Formel zur Berechnung der Steps per mm?▼

Die universelle theoretische Berechnungsformel lautet: Steps_per_mm = (Vollschritte_pro_Umdrehung * Mikroschritt_Faktor * Getriebeübersetzung) / Verfahrweg_pro_Motorumdrehung. Für einen standardmäßigen GT2-Zahnriemen mit 20-Zahn-Riemenscheibe, 1,8°-Motor (200 Schritte) und 1/16-Mikroschritt: (200 * 16 * 1) / (2 mm Zahnteilung * 20 Zähne) = 3200 / 40 = 80 Steps/mm.

Wie kalibriert man Extruder-E-Steps mit dem Messschieber?▼

Markieren Sie das Filament mit einem feinen Faserstift exakt 120 mm vor dem Extrudereinlass. Heizen Sie das Hotend auf (oder lösen Sie den Bowdenschlauch für die Messung im Freilauf) und fördern Sie 100 mm Filament per G-Code-Befehl 'G1 E100 F100'. Messen Sie die verbliebene Distanz vom Extrudereinlass bis zur Markierung mit dem digitalen Messschieber. Tatsächlich geförderte Länge = 120 mm - Restdistanz. Berechnung: Neue_E_Steps = (Aktuelle_E_Steps * 100) / Tatsächliche_Länge. Speichern Sie das Ergebnis mit 'M92 E[Neuer_Wert]' und dauerhaft mit 'M500' im EEPROM.

Wie rechnet man Marlin-Steps per mm in Klipper-Rotation-Distance um?▼

Zur Umrechnung von Marlin-Steps/mm in Klippers rotation_distance gilt die Gleichung: rotation_distance = (Vollschritte_pro_Umdrehung * Treiber_Mikroschritte) / Marlin_Steps_per_mm. Beispiel: Eine Z-Achse mit 400 Steps/mm, 1,8°-Motor (200 Vollschritte) und 16 Mikroschritten ergibt: (200 * 16) / 400 = 8,0 mm rotation_distance. In Klipper beschreibt dieser Wert den mechanischen Verfahrweg pro Motorumdrehung und bleibt auch bei geänderter Mikroschritt-Auflösung konstant.

Was ist der Unterschied zwischen T8x2, T8x4 und T8x8 Trapezgewindespindeln?▼

Alle drei Spindeln besitzen einen Außendurchmesser von 8 mm und eine Zahnteilung von 2 mm zwischen benachbarten Rillen, unterscheiden sich jedoch in der Gangzahl: T8x2 ist 1-gängig (2 mm Steigung/Umdrehung, 1600 Steps/mm bei 1/16); T8x4 ist 2-gängig (4 mm Steigung/Umdrehung, 800 Steps/mm); T8x8 ist 4-gängig (8 mm Steigung/Umdrehung, 400 Steps/mm). Werden T8x8-Firmware-Einstellungen auf einer T8x2-Spindel verwendet, sind gedruckte Objekte auf der Z-Achse nur 25 % so hoch wie vorgesehen.

Warum verringert ein hohes Mikroschritt-Verhältnis das Haltemoment des Schrittmotors?▼

Mikroschrittbetrieb erzeugt elektrische Zwischenpositionen zwischen den Vollschritt-Rastungen durch Phasenmodulation sinus- und kosinusförmiger Spulenströme. Das inkrementelle Haltemoment zwischen aufeinanderfolgenden Mikroschritten nimmt mit zunehmender Unterteilung exponentiell ab: Bei 1/16-Mikroschritt beträgt das inkrementelle Drehmoment noch ca. 9,8 % des Nennmoments, bei 1/256 nur noch 0,78 %. Reibung oder Schnittkräfte lenken den Rotor dadurch unweigerlich zur nächsten Vollschritt-Rastung ab.

Wie berechnet man CNC-Steps per Inch anhand der Spindel-TPI?▼

Für zöllige CNC-Achsen lautet die Formel: Steps_per_inch = (Vollschritte_pro_Umdrehung * Mikroschritte * Getriebeübersetzung) * TPI. Beispiel: Ein 1,8°-Schrittmotor (200 Vollschritte), 1/8-Mikroschritt (1.600 Mikroschritte/Umdrehung), Direktantrieb (1:1) und eine 1/2"-10 ACME-Gewindespindel mit 1 Gang (10 TPI) ergibt: 1.600 * 10 = 16.000 Steps per Inch (entspricht 629,92 Steps/mm).

Verwandte Tools & Hilfsprogramme

Alle Tools →