Matrix-Determinante & Schritt-Rechner

Exakte Brucharithmetik|2×2- bis 8×8-Matrizen

Determinante Berechnen & Matrix-Rechner

Berechnen Sie Matrix-Determinanten schrittweise mit LR-Zerlegung, Kofaktorentwicklung, Eigenwerten und Invertierbarkeitsprüfung für 2x2- bis 8x8-Matrizen.

✨ Vorlagen:

Matrix-Gitter-Editor

1,1
1,2
1,3
2,1
2,2
2,3
3,1
3,2
3,3

Klicken Sie auf ein Feld zum Bearbeiten. Unterstützt Brüche wie '2/3', Dezimalzahlen und negative Werte. Pfeiltasten zur Navigation.

Determinante det(A)1Invertierbar (Voller Rang)
Matrixspur sp(A)1∑ Diagonalelemente A_ii
Matrixrang rg(A)3 / 3Voller Rang
Kondition κ(A)1.73Gut konditioniert

Gauß-Elimination mit Spaltenpivotisierung

Verfolgen Sie jeden Gauß-Schritt im Detail. Zeilentausche werden für das Paritätsvorzeichen (-1)^k erfasst und mit den Diagonalelementen multipliziert.

Schritt 1 von 3
AUSGANGSMATRIXParitätsfaktor: +1

Ausgangsmatrix A geladen.

1
0
0
0
0
-1
0
1
0
det(A) = (-1)^k × ∏ U_ii =
det(A) = (-1) × [1 × 1 × -1] = 1
Exakte BrucharithmetikRationale BigInt-Arithmetik
Dimensionsbereich2×2 bis 8×8
Clientseitiges Tempo< 1 ms ohne Server

Exakte Brucharithmetik

Null Rundungsfehler dank nativer rationaler BigInt-Brucharithmetik (p/q) für exakte Determinanten selbst bei schlecht konditionierten Hilbert-Matrizen.

100 % clientseitige Privatsphäre

Alle Berechnungen, LR-Zeilenumformungen und Laplace-Bäume erfolgen direkt im Browser ohne jegliche externe Serverkommunikation.

Didaktischer Schritt-für-Schritt-Löser

Wechseln Sie flexibel zwischen Gaußscher LR-Zerlegung und Kofaktorentwicklung mit schrittweiser Visualisierung aller Rechenwege.
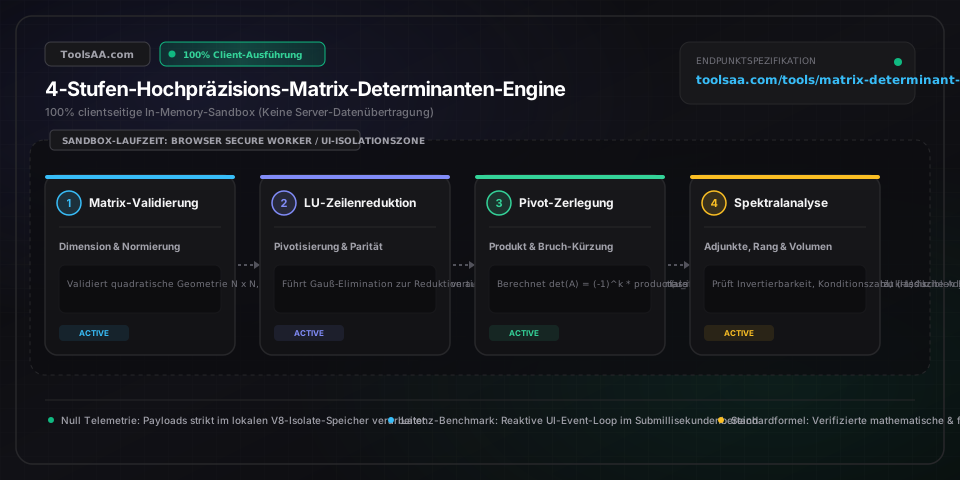
Technische Referenz & Architektur-Leitfaden

Determinanten-Rechner & Lösungsweg — Referenzhandbuch

Berechnen Sie Matrix-Determinanten sekundenschnell mit detailliertem Rechenweg: LU-Zerlegung, Laplace-Entwicklung, Eigenwerte und Invertierbarkeitsprüfung für 2×2- bis 8×8-Matrizen.

Determinanten-Rechner & Lösungsweg — Referenzhandbuch — Client-seitige In-Memory-Architektur und Datenfluss

Wichtige Parameter & Einstellungen

Dimension der quadratischen Matrix (N×N)Quadratische Gitterdimension (2×2 bis 8×8)

Definiert die Ordnung des quadratischen Gleichungssystems. Determinanten sind geometrisch und algebraisch ausschließlich für quadratische Matrizen definiert, bei denen Zeilen- und Spaltenanzahl übereinstimmen – von elementaren 2×2-Koordinatensystemen bis hin zu komplexen 8×8-Gleichungssystemen in Physik und Ingenieurwissenschaften.

Standard: 3 × 3
Berechnungsmethode & ZerlegungsverfahrenAlgorithmus-Auswahl (Auto | LU-Zerlegung | Laplace-Entwicklungssatz | Sarrus-Regel)

Bestimmt den mathematischen Lösungsweg: Die LU-Zerlegung mit partieller Pivotisierung skaliert mit O(n³) effizient für größere Dimensionen, der Laplace-Entwicklungssatz liefert transparente Unterdeterminanten ideal für Klausuren und manuelle Nachvollziehbarkeit, und die Sarrus-Regel ermöglicht eine blitzschnelle diagonale Auswertung für 3×3-Matrizen.

Standard: Automatisch
Numerische Präzision & Exakter BruchmodusPräzisionsanzeige (Exakte Brüche p/q | Dezimal | Wissenschaftlich | LaTeX)

Steuert die numerische Genauigkeit. Der exakte Bruchmodus nutzt symbolische Ganzzahlarithmetik zur verlustfreien Darstellung ohne Rundungsfehler. Dezimal- und wissenschaftliche Modi runden nach dem IEEE-754-Standard für 64-Bit-Gleitkommazahlen (15 bis 17 signifikante Dezimalstellen).

Standard: Exakte Brüche (p/q)
Matrix-Koeffizienten A[i,j]Rationaler Skalar (Ganzzahl, Dezimalbruch oder Bruch p/q)

Einzelne Skalarwerte an Zeile i und Spalte j, die Koordinatenprojektionen oder Gewichtungen linearer Gleichungen darstellen. Akzeptiert positive wie negative Ganzzahlen, Dezimalwerte sowie exakte Brüche (z. B. -7/3), die die räumlichen Vektoren und das aufgespannte Volumen definieren.

Standard: Einheitsmatrix

Profi-Tipps & Best Practices

Vorzeichenwechsel bei Zeilentausch

Das Vertauschen zweier beliebiger Zeilen oder Spalten kehrt die Orientierung des Vektorraums um und multipliziert die Determinante mit -1. Zählen Sie beim Gauß-Algorithmus stets die Gesamtzahl der Zeilenvertauschungen k: Die finale Determinante entspricht (-1)^k multipliziert mit dem Produkt der Diagonalelemente (Pivots).

Diagonale Abkürzung bei Dreiecksmatrizen

Sobald alle Einträge oberhalb oder unterhalb der Hauptdiagonale null sind (obere oder untere Dreiecksmatrix sowie Diagonalmatrix), entfällt die aufwendige Laplace-Entwicklung komplett. Die Determinante ist schlicht das Produkt der Hauptdiagonalelemente: det(A) = a11 * a22 * ... * ann.

Entwicklung nach Nullzeilen optimieren

Wählen Sie beim manuellen Berechnen mit dem Laplace-Entwicklungssatz stets diejenige Zeile oder Spalte mit den meisten Nullen. Da jeder Null-Eintrag die Berechnung der gesamten zugehörigen Unterdeterminante (Minor) überflüssig macht, reduziert sich ein mehrstufiger Rechenweg oft auf eine einzige 2×2-Determinante.

Multiplikativer Skalierungsfaktor im Raum

Für Determinanten gilt der Determinantenmultiplikationssatz det(A * B) = det(A) * det(B). In der Computergrafik und 3D-Modellierung entspricht die Hintereinanderausführung von Drehungen, Scherungen und Skalierungen einem Gesamtvolumenfaktor, der exakt dem Produkt der Einzeldeterminanten gleicht; ein negatives Vorzeichen signalisiert dabei eine räumliche Achsenspiegelung.

Häufige Fehlerquellen & Fehlerbehebung

⚠️Minimaler Gleitkomma-Restwert (z. B. 1e-16 oder 0,0000000000000002) statt einer exakten Null

Wechseln Sie den Präzisionsmodus auf 'Exakte Brüche (p/q)'. Die binäre 64-Bit-Gleitkomma-Arithmetik (IEEE 754) erzeugt bei Divisionen minimale Rundungsungenauigkeiten. Die symbolische Bruchrechnung rechnet exakt mit Zähler und Nenner und identifiziert singuläre Matrizen zuverlässig als echte Null.

⚠️Die Determinante ergibt 0, obwohl alle Matrix-Zellen von null verschiedene Zahlen enthalten

Prüfen Sie Ihre Zeilen oder Spalten auf lineare Abhängigkeit. Lässt sich eine Zeile als Linearkombination anderer Zeilen darstellen (z. B. Zeile 3 = 2 * Zeile 1 - Zeile 2), kollabieren die aufgespannten Vektoren in einen niederdimensionalen Unterraum mit dem Volumen 0. Die Matrix ist damit singulär und nicht invertierbar.

⚠️Dimensionsfehler beim Einfügen von Tabellenwerten oder LaTeX-Matrizen

Stellen Sie sicher, dass die eingefügten Rohdaten ein exakt quadratisches N×N-Gitter bilden, bei dem Zeilen- und Spaltenanzahl identisch sind. Zwar bereinigt der Parser Klammern, Kommas und Leerzeichen automatisch, Determinanten existieren mathematisch jedoch ausschließlich für quadratische Matrizen.

Häufig gestellte Fragen (FAQ)

Wie berechnet man die Determinante einer 3×3-Matrix ohne Sarrus-Regel?▼

Eine 3×3-Determinante lässt sich ohne Sarrus-Regel ideal mit dem Laplace-Entwicklungssatz nach der ersten Zeile bestimmen: det(A) = a11(a22*a33 - a23*a32) - a12(a21*a33 - a23*a31) + a13(a21*a32 - a22*a31). Alternativ überführt das Gaußsche Eliminationsverfahren mit Zeilenumformungen die Matrix in eine obere Dreiecksform mit Nullen unterhalb der Diagonale; die Determinante entspricht dann (-1)^k multipliziert mit dem Produkt der Pivotelemente auf der Hauptdiagonale, wobei k die Anzahl der Zeilentausche angibt.

Warum ist die Determinante bei linear abhängigen Zeilen immer gleich null?▼

Geometrisch betrachtet entspricht der Betrag der Determinante dem orientierten Spatvolumen (Hypervolumen), das von den Zeilen- oder Spaltenvektoren im Raum aufgespannt wird. Sind Vektoren linear abhängig, liegt mindestens ein Vektor in der von den übrigen aufgespannten Ebene (z. B. drei Vektoren flach im zweidimensionalen Raum), wodurch das umschlossene Volumen auf null kollabiert. Algebraisch entsteht beim Gaußschen Eliminationsverfahren eine vollständige Nullzeile, womit das Produkt der Diagonalelemente unweigerlich null ergibt.

Wie verändern elementare Zeilenumformungen den Wert der Determinante?▼

Elementare Zeilenumformungen des Gauß-Algorithmus wirken sich nach drei festen Regeln aus: Die Addition eines Vielfachen einer Zeile zu einer anderen Zeile lässt det(A) vollkommen unverändert. Das Vertauschen zweier Zeilen kehrt das Vorzeichen um (Multiplikation mit -1). Die Multiplikation einer gesamten Zeile mit einem Skalar c skaliert auch die Determinante um den Faktor c. Beschränkt man sich auf reine Additionen und Zeilentausche, bleibt der Betrag der Determinante bis auf (-1)^k exakt erhalten.

Worin liegt der Unterschied im Rechenaufwand zwischen Laplace-Entwicklung und LU-Zerlegung?▼

Der Laplace-Entwicklungssatz besitzt eine faktorielle Zeitkomplexität von O(n!). Für eine 10×10-Matrix erfordert dies bereits über 3,6 Millionen Rechenoperationen und ist ab einer Dimension von 5×5 von Hand kaum noch zu bewältigen. Die LU-Zerlegung (Gauß-Elimination) benötigt hingegen nur polynomielle Laufzeit in O(n³). Sie löst eine 10×10-Matrix in weniger als 1.000 elementaren Schritten und bildet daher das Standardverfahren in der modernen Numerik und technischen Simulationssoftware.

Welcher Zusammenhang besteht zwischen Eigenwerten, Determinante und Invertierbarkeit?▼

Die Determinante jeder quadratischen Matrix entspricht exakt dem Produkt aller ihrer komplexen Eigenwerte: det(A) = λ1 * λ2 * ... * λn. Eine Matrix ist genau dann regulär (invertierbar), wenn det(A) ≠ 0 gilt, was garantiert, dass kein Eigenwert den Wert null annimmt. Ist det(A) = 0, besitzt die Matrix einen nichttrivialen Kern, bildet Vektoren in den Nullraum ab, komprimiert das Raumvolumen vollständig und besitzt keine mathematische Inverse.

Verwandte Tools & Hilfsprogramme

Alle Tools →